 1 / 5
ロボット自動計測システム
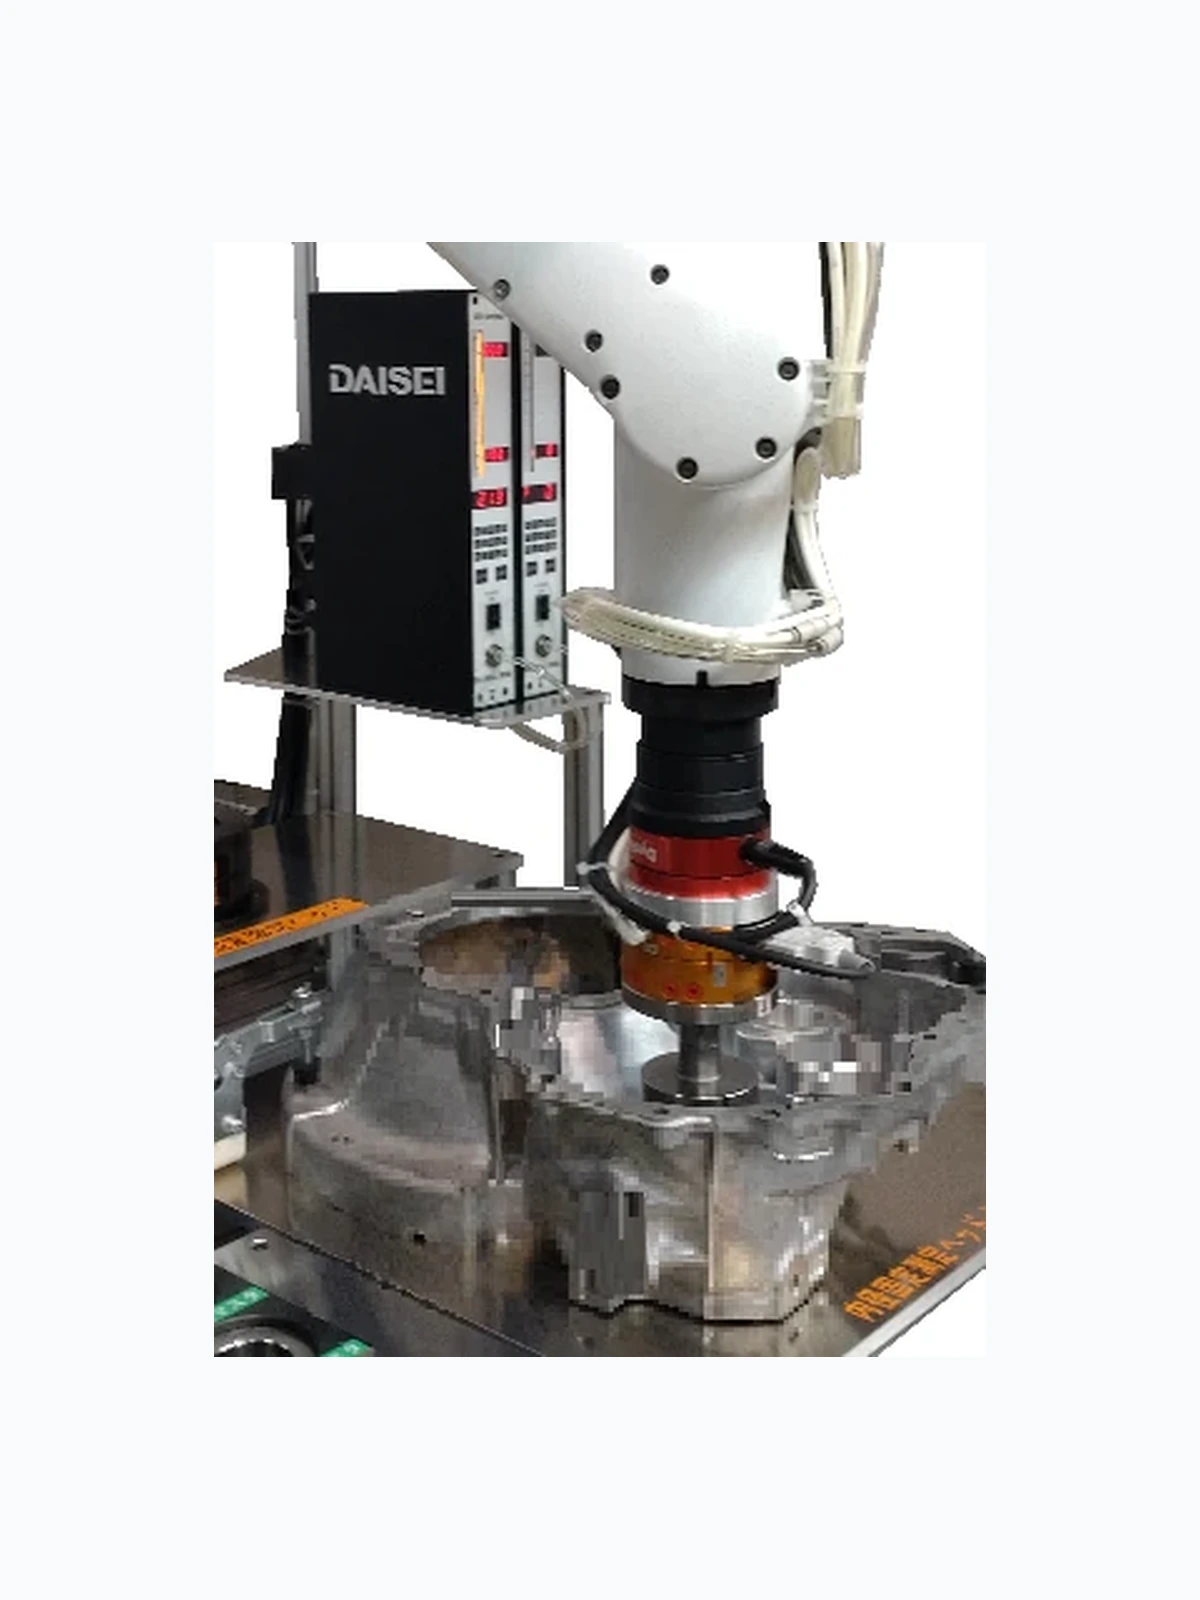
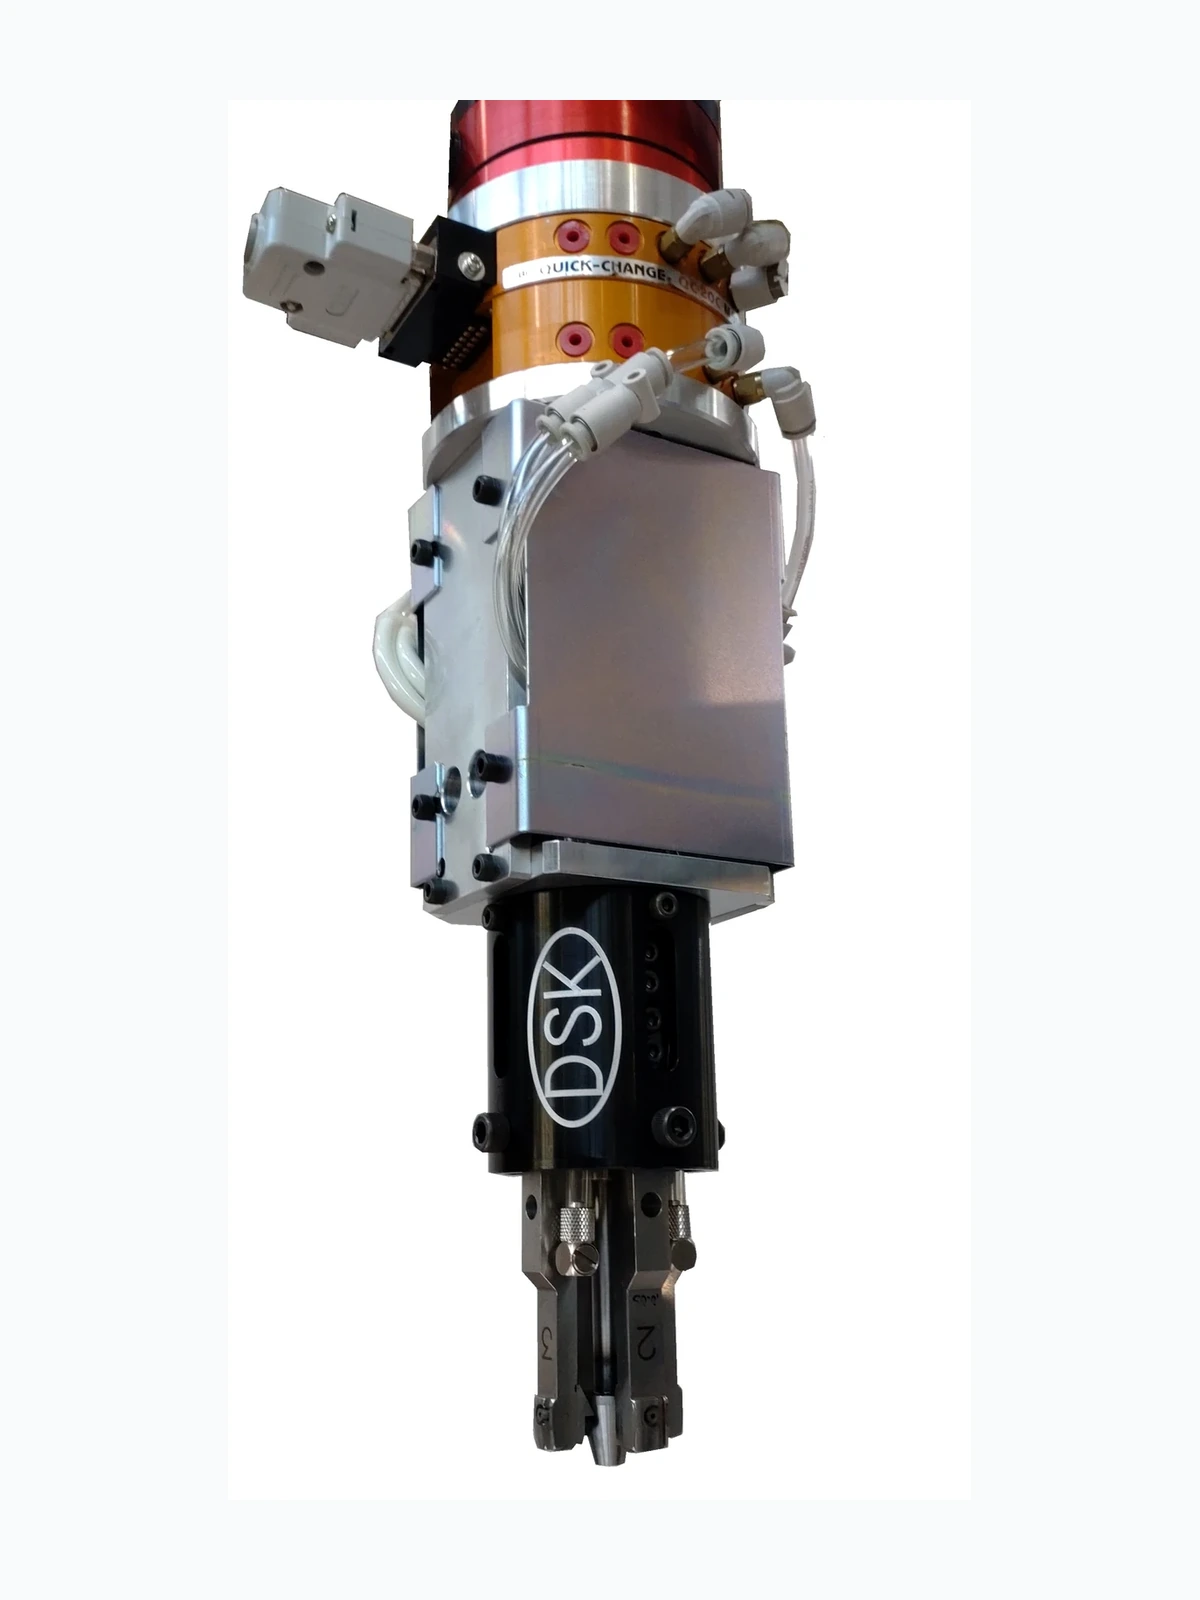
ロボットが測定ヘッドや検査ゲージを持ち替え、多項目検査や初品検査を自動化する構成例です。
ロボット・ライン組込み内径形状・位置複合測定判定
ワーク形状、測定項目、前後工程、自動化する範囲に応じた設備・システムの構成例をご紹介します。掲載例と同じワークでなくても、測定内容や工程が近い例を参考にご相談いただけます。
小型部品の供給、姿勢安定、測定、判定、選別までを、一連の工程として検討しています。
ワーク分類や測定内容から、近い構成例を絞り込めます。
1 / 5ロボットが測定ヘッドや検査ゲージを持ち替え、多項目検査や初品検査を自動化する構成例です。
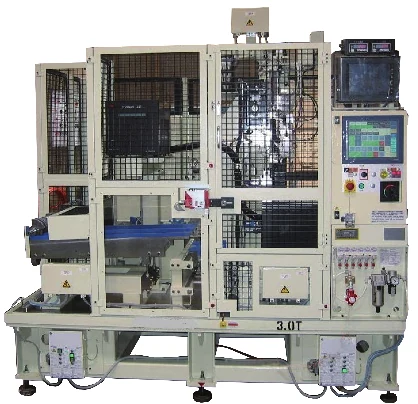
ピン径、ジャーナル径、幅、ストローク、振れなどを複合測定し、判定・刻印・選別まで行う構成例です。
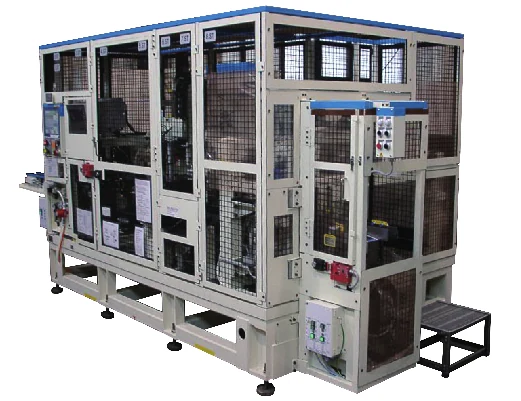
大小端穴径と重量を測定し、必要に応じて幾何特性の確認や刻印・選別まで行う構成例です。
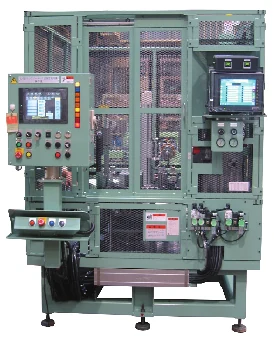
ボア内径、クランク穴内径、上面高さ、平面度などを測定し、多品種判定にも対応する構成例です。
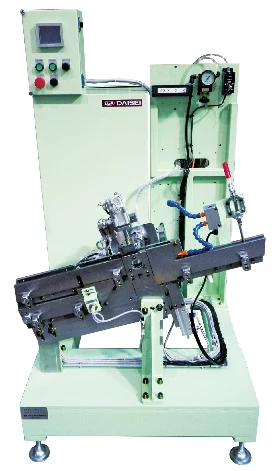
ベアリング内輪の内径・テーパを測定し、選別と前工程フィードバックまで行う構成例です。
シーブ高さとケース深さを測定し、演算結果に基づいて組み付けるシムを選択する構成例です。
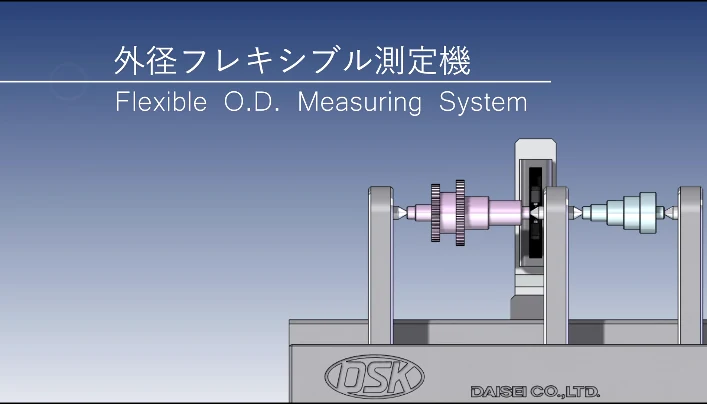
1つの測定ヘッドで広い外径範囲に対応し、段替え削減と多品種測定を図る構成例です。
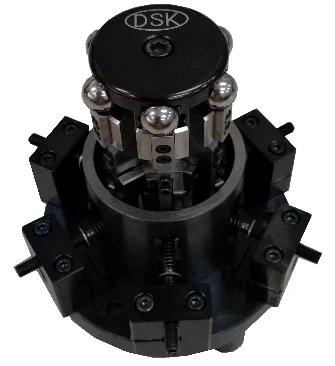
CVJのボール溝PCD、内径、同心度を測定し、結果表示とランク判定まで行う構成例です。
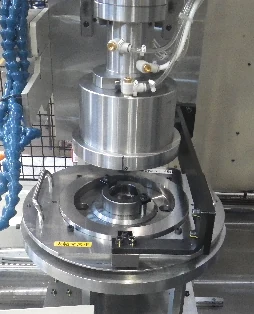
モーターカバーの複数箇所の内径を同時に測定し、結果表示とランク判定まで行う構成例です。
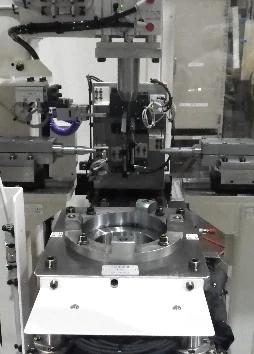
デフケースの球面径、球面位置、圧入軸径を測定し、ランク判定まで行う構成例です。
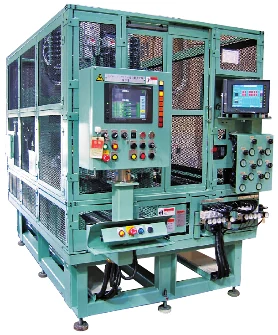
圧入穴径、圧入後内径、シート面高さ、カム穴径などを測定し、OK・NG判定まで行う構成例です。
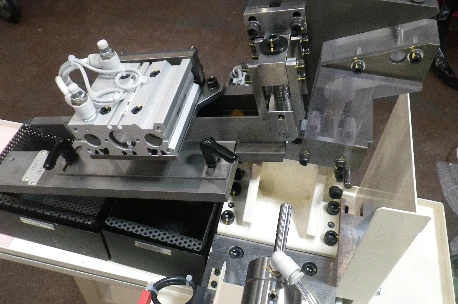
ラッシュアジャスタの内径・円筒度を測定し、判定と前工程フィードバックまで行う構成例です。
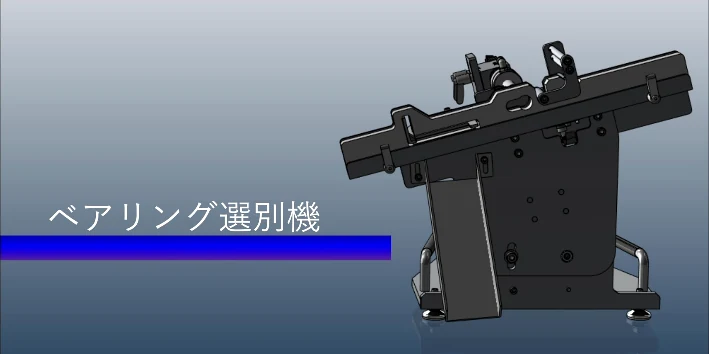
必要機能を絞り、内径・テーパ測定と判定、前工程フィードバックに対応する構成例です。